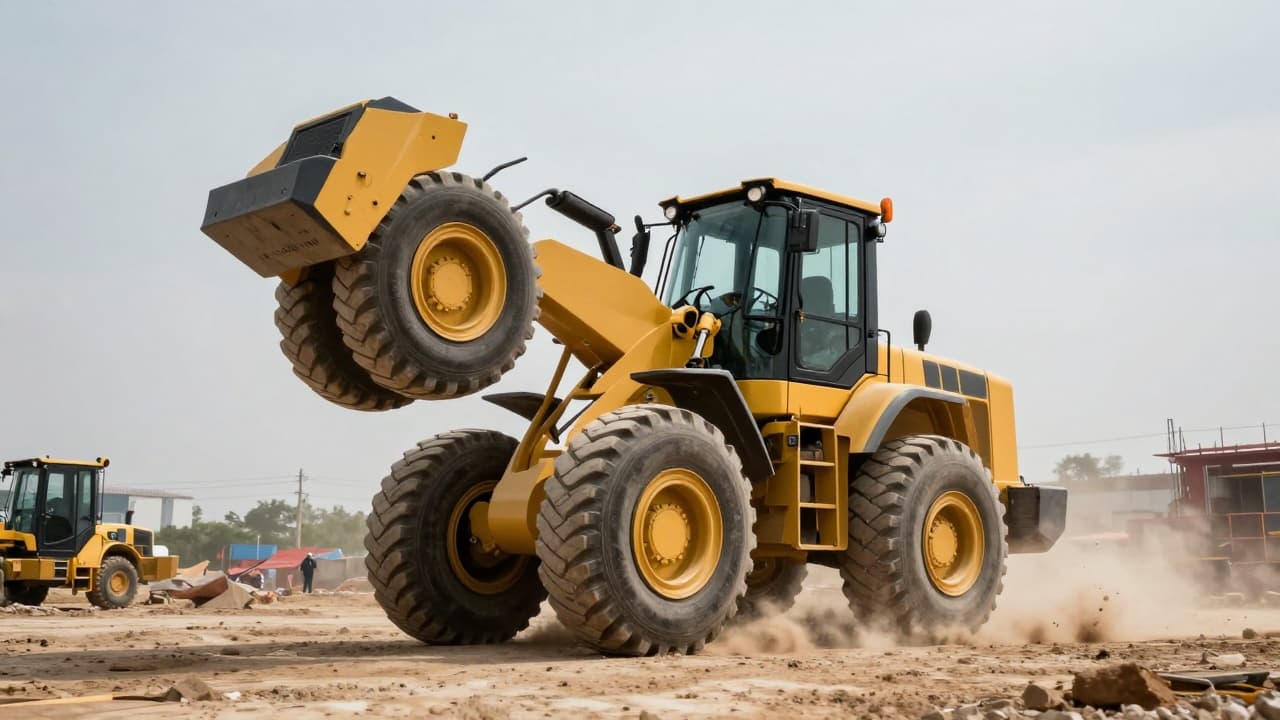
Istraživači su pomoću strojnog učenja i prijenosa iz simulacije u stvarnost osposobili utovarivač tipa John Deere 332G od pet tona za samostalno izvođenje zahtjevnih akrobatskih manevara. Demonstracija primjene podržanog strojnog učenja dolazi sa sveučilišta ETH u Zürichu.
Tehnikom podržanog strojnog učenja istraživači su kompaktni utovarivač John Deere 332G mase pet tona 'naučili' da samostalno izvodi složene akrobatske manevre. Sustav je najprije uvježban u računalnoj simulaciji, a naučene upravljačke naredbe potom su prenesene na stvarni radni stroj.
Naučeni pokreti omogućuju građevinskom utovarivaču da se samostalno podigne na dva kotača te da tijekom balansiranja vozi po neravnom terenu i prati zadane mu putanje. Stroj može izvoditi okrete oko svoje osi i pomicati utovarnu košaru naprijed-natrag prije nego što se sigurno spusti natrag na sva četiri kotača.
Automatizacija teške mehanizacije otvara priliku za povećanje produktivnosti u mehaniziranim industrijama poput građevinarstva, rudarstva i rukovanja materijalima. No automatizacija takvih strojeva nailazi na znatne tehničke prepreke zbog njihove složene dinamike.
Složena dinamika dijelom proizlazi iz hidrauličkog pogona koji uključuje tekućine, fleksibilne elemente i nelinearna kašnjenja u odzivu sustava. Dodatnu prepreku predstavljaju velika masa i dimenzije samih strojeva, zbog kojih su pokusi izravno na fizičkim sustavima iznimno opasni.
Zato su istraživači proces učenja proveli u sigurnom okruženju simulacije, a tek potom uspješno prenijeli stečene vještine na stvarni utovarivač. Rezultati ovog rada potvrđuju da podržano učenje i prijenos iz simulacije u stvarnost omogućuju dinamičko autonomno upravljanje teškom mehanizacijom.